| Spesification | |||
|---|---|---|---|
| Robot version | Reach (m) | Payload (kg) | Armload (kg) |
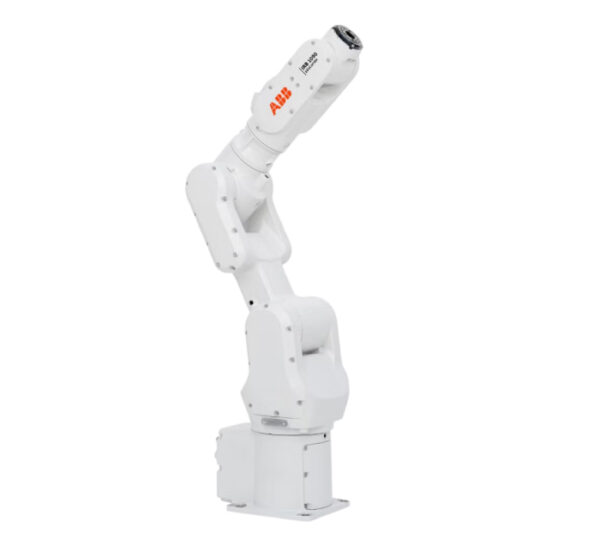
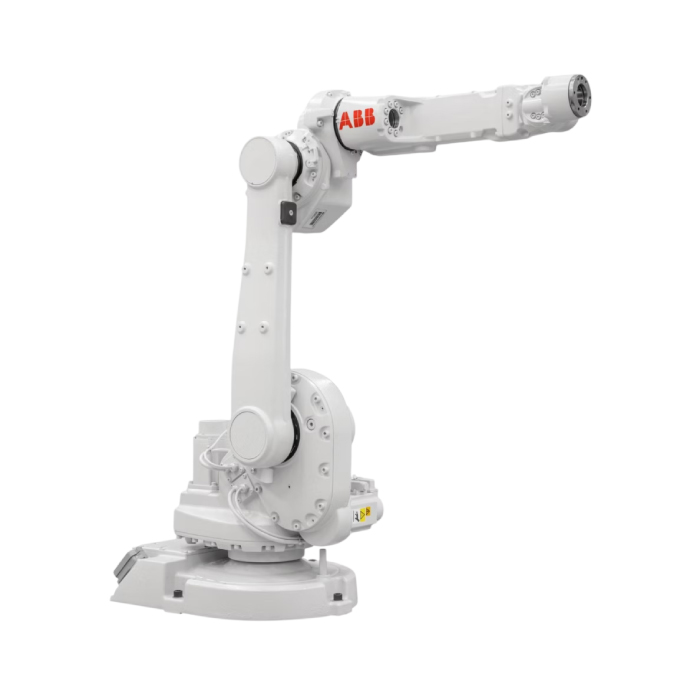
| IRB 1660ID-6/1.55 | 1.55 | 6 | 15+15 |
| IRB 1660ID-4/1.55 | 1.55 | 4 | 15+15 |
| Number of axes | 6 | ||
| Protection | IP67 (Axis 4: IP40) | ||
| Mounting | Floor, tilted, inverted | ||
| Controller | OmniCore C30, C90XT, V250XT, V400XT | ||
| Performance (according to ISO 9283) | |||
| Robot version | IRB 1660ID-6/1.55 | IRB 1660ID-4/1.55 | |
| Path repeatability | 0.05 mm | 0.08 mm | |
| Position repeatability | 0.02 mm | 0.02 mm | |
| Electrical Connections | |||
| Supply voltage | 200-600 V, 50-60 Hz | ||
| Power consumption | 0.61kW (OmniCore), ISO-Cube at max. load and speed | ||
| Physical | |||
| Robot base | 484 x 648 mm | ||
| Robot height | 1392 mm | ||
| Robot weight | 257 kg | ||
| Environment | |||
| Ambient temperature for mechanical unit | |||
| During operation | +5? C (41? F) to + 45?C (113?F) | ||
| During transportation and storage | -25? C (-13? F) to +55? C (131? F) | ||
| During short periods (max. 24 h) | up to +70? C (158? F) | ||
| Relative humidity | Max. 95% | ||
| Noise level | < 70 dB(A) | ||
| Safety | Double circuits with supervisions, emergency stops and safety functions. 3-position enable device | ||
| Emission | EMC/EMI shielded | ||
| Data and dimensions may be changed without notice. | |||
| Movement | |||
| Axis movement | Working range | Axis max. speed | |
| Axis 1 rotation | +180? to -180? | 180?/s | |
| Axis 2 arm | +150? to -90? | 180?/s | |
| Axis 3 arm | +79? to -238? | 180?/s | |
| Axis 4 wrist | +175? to -175? | 320?/s | |
| Axis 5 bend | +120? to -120? | 360?/s | |
| Axis 6 turn | Default: +400? to -400? Max. rev: +191 to -191 |
500?/s | |
“`